产品概览
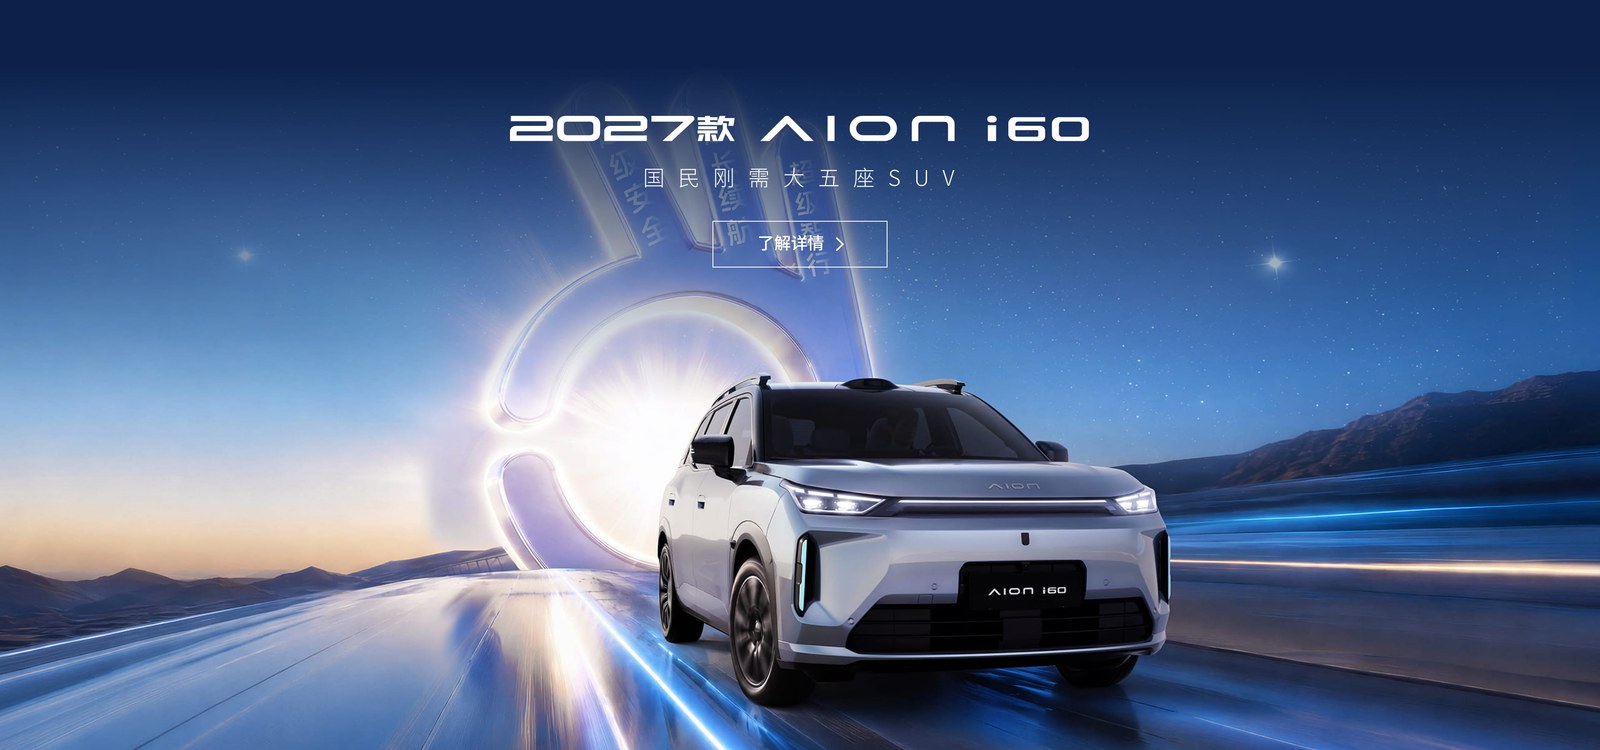
埃安官网配置接口列出六个2027款版本,指导价为11.48万至14.28万元。其中520宁德激光版指导价12.68万元,1738激光雷达版为14.28万元。部分首日报道中的10.36万元优惠价包含2026款车型,不能直接作为新年款起售价。
据IT之家分版本报道,纯电车型提供520km和700km两档CLTC续航;增程车型电池容量为45.37kWh,CLTC纯电续航350km。这些是对应版本的公布数据,实际使用仍受气温、速度和载荷影响。纯电用户更依赖充电条件,增程用户则同时承担发动机系统的保养与空间成本。
核心卖点
此次值得关注的变化,是辅助驾驶能力与家庭用车价格区间的结合。官网明确区分普通版和激光雷达版,不能把高配能力写成全系标配。选车时应先确定通勤、停车和长途需求,再判断增加预算换来的配置是否经常用得上。
文远知行公布的搭载方案支持园区无导航漫游、离车泊入辅助、三点式掉头,以及地面停车场车位到车位领航辅助等功能。这些描述对应的是驾驶辅助,具体使用须满足车辆说明书规定的环境和操作条件。
对用户而言,功能清单只是起点。狭窄车位能否稳定识别、复杂路口能否及时提示接管、不同道路间切换是否容易理解,决定系统能否真正减轻负担。官方所称提车即可体验属于厂商承诺,本文没有独立道路测试结果。
技术亮点
WRD 3.0的一段式端到端路线,试图让场景理解与连续决策更紧密协同。文远知行确认了方案上车,但没有在本文核对的资料中公开该车完整网络结构、训练数据构成或各层计算分配,因此不能由名称推导其内部全部实现。
理解这一方向,可以参考UniAD研究:传统感知、预测和规划分别优化,可能产生误差累积与任务协调不足;该研究将多项任务放进面向规划目标的统一框架。它解释了联合优化的动机,但不是i60使用UniAD的证据。
硬件上,官网确认部分版本配备激光雷达,每日经济新闻进一步报道为192线。线数是一项采样规格,不能单独推出探测距离、雨雾表现或驾驶安全水平。有效感知仍依赖回波质量、时间同步、标定以及与摄像头等输入的协同。
需求与卖点趋势
从这款车可以观察到,主流家庭SUV的配置竞争正在从续航和座舱,延伸到通勤与停车的完整过程。用户要求的不只是某一场景能启动功能,还包括过程中少突兀制动、提示清楚、退出可预期。
作者认为,这会改变产品开发的验证方式:不能只展示一次成功泊车,而应记录不同车位、光照和遮挡条件下的成功率、用时与接管原因。研发目标也需要兼顾效率和舒适,过于保守或过于积极都可能增加驾驶负担。
多版本策略则体现成本分配。较大的电池、辅助驾驶硬件和舒适配置争夺同一份预算。对充电方便、日常里程不长的用户,增加续航和增加辅助驾驶并非同一种价值,应按具体使用频率比较。
产业链与上游技术
沿着辅助驾驶需求向上追溯,涉及光学窗口、激光发射器、光电探测器、模拟前端、车载计算芯片、存储、供电及连接器。文远知行是已确认的方案合作方;本文没有取得该车激光雷达内部器件和计算芯片的完整供应清单,不据行业惯例指定供应商。
TI的飞行时间技术资料说明,典型光学测距先发出光脉冲,再接收反射信号,根据往返时间计算距离。探测器输出的微弱电流需要转为电压,之后进行时间测量或波形采样。更丰富的信号处理意味着更多电路、数据搬运与功耗预算。
作者分析,器件性能必须通过制造工艺保留下来。光学装配偏差、窗口污染、密封失效或连接松动,都可能使出厂效果与长期使用产生差距。产线需要控制装调精度和标定节拍,售后更换传感器后也要恢复坐标关系;这些工作会影响良率、维修时间和全周期成本。
计算侧同样存在能效约束。文远知行已公布WRD 3.0可适配不同芯片平台,这有助于拓宽供应与成本选择,但不意味着各平台性能完全相同。作者认为,移植仍需重新验证内存带宽、算子执行效率、持续温升及最坏情况下的响应时间。
前沿技术与落地瓶颈
第一条深入观察的路线是端到端模型的车端部署。联合优化有机会减少模块之间的信息损失,但训练效果最终必须在有限计算、存储和散热条件下复现。作者认为,模型压缩和低精度计算可以降低资源需求,却需要检查少见场景中的行为是否随之变化,不能只比较平均推理速度。
数据也是量产约束。文远知行介绍其方案借助长期无人驾驶运营经验和仿真世界模型积累能力。作者判断,仿真适合补充危险或稀少情形,但模拟中的光照、遮挡和交通参与者行为与真实道路仍可能有差距,需要用实际运行问题持续校正。
第二条路线是激光雷达的光电集成。TI资料比较了基于时间数字转换器的测时方案与基于模数转换器的波形采样方案:前者适合较简单的低功耗测距,后者能保留更多回波信息。资料还指出,探测器与放大器之间更紧密的互联可以减少寄生电容和电感。这里讨论的是通用路线,不代表i60采用其中某套器件。
作者据此分析,提高集成度既可能缩小体积,也会增加封装、散热和测试的耦合。材料热膨胀差异、长期振动以及湿热环境需要共同验证;如果器件更紧凑却更难维修,降低采购成本未必能降低全寿命成本。
最后还要区分设备故障与能力不足。ISO 21448讨论的预期功能安全包括系统即使没有发生硬件故障,仍可能因感知或功能局限产生风险。对这类量产方案,作者认为应把长尾场景、合理可预见的误用、接管提示和升级后的回归验证一起纳入开发。“L4同源”并不使这辆家用SUV成为无人驾驶车辆。